

Като доставчик на двигатели с променлива честота YVF често ме питат как да използвам ефективно комуникационните интерфейси на система за управление на двигател с променлива честота YVF. В тази публикация в блога ще споделя някои прозрения и практически съвети по тази тема, за да ви помогна да се възползвате максимално от нашите продукти.
Разбиране на комуникационните интерфейси на YVF системите за управление на двигателя с променлива честота
Системите за управление на двигателя с променлива честота YVF обикновено се доставят с няколко комуникационни интерфейса, всеки от които служи за специфична цел. Тези интерфейси позволяват на системата за управление да комуникира с други устройства, като например програмируеми логически контролери (PLC), интерфейси човек - машина (HMI) и сензори. Най-често срещаните комуникационни интерфейси включват RS - 485, CANopen и Modbus.
RS - 485
RS - 485 е широко използван сериен комуникационен интерфейс в индустриални приложения. Той предлага възможност за комуникация на дълги разстояния, която е подходяща за свързване на системата за управление на двигателя с променлива честота YVF към други устройства във фабрична среда. Интерфейсът RS - 485 използва диференциално сигнализиране, което го прави по-устойчив на шум в сравнение с други серийни интерфейси.
За да използвате интерфейса RS - 485, първо трябва да конфигурирате комуникационните параметри, като скорост на предаване, битове за данни, стоп битове и паритет. Тези параметри трябва да съответстват на YVF системата за управление на двигателя с променлива честота и свързаното устройство. Например, ако свързвате PLC към системата за управление на двигателя чрез RS - 485, както PLC, така и системата за управление на двигателя трябва да имат една и съща скорост на предаване, да речем 9600 bps.
След като са зададени комуникационните параметри, можете да установите връзка между двете устройства. Системата за управление на двигателя с променлива честота YVF след това може да получава команди от PLC, като зададени стойности на скоростта или сигнали за старт/стоп. Той може също така да изпраща информация за обратна връзка, като действителната скорост или ток на двигателя, обратно към PLC.
CANopen
CANopen е комуникационен протокол от високо ниво, базиран на шината на контролерната мрежа (CAN). Той предоставя стандартизиран начин за комуникация между устройствата в индустриална мрежа. CANopen предлага няколко предимства, включително високоскоростна комуникация, производителност в реално време и възможност за поддръжка на множество устройства на една и съща шина.
Когато използвате интерфейса CANopen в YVF система за управление на двигателя с променлива честота, трябва да конфигурирате ID на възела на системата за управление на двигателя. Всяко устройство в мрежата CANopen има уникален идентификатор на възел, който се използва за идентифициране на устройството по време на комуникация. Трябва също така да конфигурирате комуникационните обекти, като обекти с данни за процеси (PDO) и обекти с данни за услуги (SDO). PDO се използват за обмен на данни в реално време, докато SDO се използват за конфигуриране на параметри и диагностични цели.
Например, можете да използвате PDO за предаване на зададената скорост от главното устройство към YVF системата за управление на двигателя с променлива честота. След това системата за управление на двигателя може съответно да регулира скоростта на двигателя. SDO могат да се използват за четене или запис на параметри като време на ускорение, време на забавяне и максимална скорост.

Modbus
Modbus е друг популярен комуникационен протокол в областта на индустриалната автоматизация. Това е прост и лесен за изпълнение протокол, който поддържа както серийна, така и Ethernet комуникация. Modbus позволява на устройствата да обменят данни в стандартизиран формат.
За да използвате интерфейса Modbus в YVF система за управление на двигателя с променлива честота, трябва да конфигурирате адреса на Modbus на системата за управление на двигателя. Modbus адресът се използва за идентифициране на устройството в Modbus мрежата. Трябва също така да конфигурирате комуникационния режим, или RTU (Remote Terminal Unit) или ASCII. RTU се използва по-често поради по-високата си ефективност при пренос на данни.
След като конфигурацията е направена, можете да използвате Modbus команди за четене или запис на данни от/към YVF системата за управление на двигателя с променлива честота. Например, можете да използвате команда за четене на Modbus, за да получите текущата скорост на двигателя, или команда за запис на Modbus, за да зададете нова зададена точка на скоростта.
Практически стъпки за използване на комуникационните интерфейси
Стъпка 1: Хардуерна връзка
Преди да използвате комуникационните интерфейси, трябва да направите правилните хардуерни връзки. За RS - 485 трябва да свържете линиите A и B на кабела RS - 485 между системата за управление на двигателя с променлива честота YVF и свързаното устройство. Уверете се, че използвате подходящ терминиращ резистор в края на RS - 485 шината, за да предотвратите отразяването на сигнала.
За CANopen трябва да свържете линиите CAN_H и CAN_L на CAN кабела между системата за управление на двигателя и други устройства в мрежата. Трябва също така да инсталирате терминиращ резистор във всеки край на CAN шината.
За Modbus през сериен, връзката е подобна на RS - 485. Ако използвате Modbus през Ethernet, трябва да свържете системата за управление на двигателя към мрежата с помощта на Ethernet кабел.
Стъпка 2: Конфигурация
След хардуерното свързване трябва да конфигурирате комуникационните параметри на системата за управление на двигателя с променлива честота YVF. Това може да стане с помощта на вградения софтуер за конфигуриране или чрез контролния панел на системата за управление на двигателя.
Например, ако използвате интерфейса RS - 485, трябва да зададете скоростта на предаване, битовете данни, стоп битовете и паритета. Ако използвате CANopen, трябва да зададете ID на възела, комуникационни обекти и битрейт. За Modbus трябва да зададете адреса на Modbus и комуникационния режим.
Стъпка 3: Тестване и отстраняване на грешки
След като конфигурацията приключи, трябва да тествате комуникацията между системата за управление на двигателя с променлива честота YVF и свързаното устройство. Можете да използвате комуникационен тестер или инструмент за програмиране, за да изпратите тестови команди и да проверите отговорите.
Ако има някакви комуникационни грешки, трябва да отстраните грешки в системата. Проверете хардуерните връзки, за да се уверите, че са правилни. Проверете комуникационните параметри, за да сте сигурни, че са съвместими между двете устройства. Може също да се наложи да проверите фърмуера на системата за управление на двигателя, за да видите дали има налични актуализации.
Нашите YVF двигатели с променлива честота
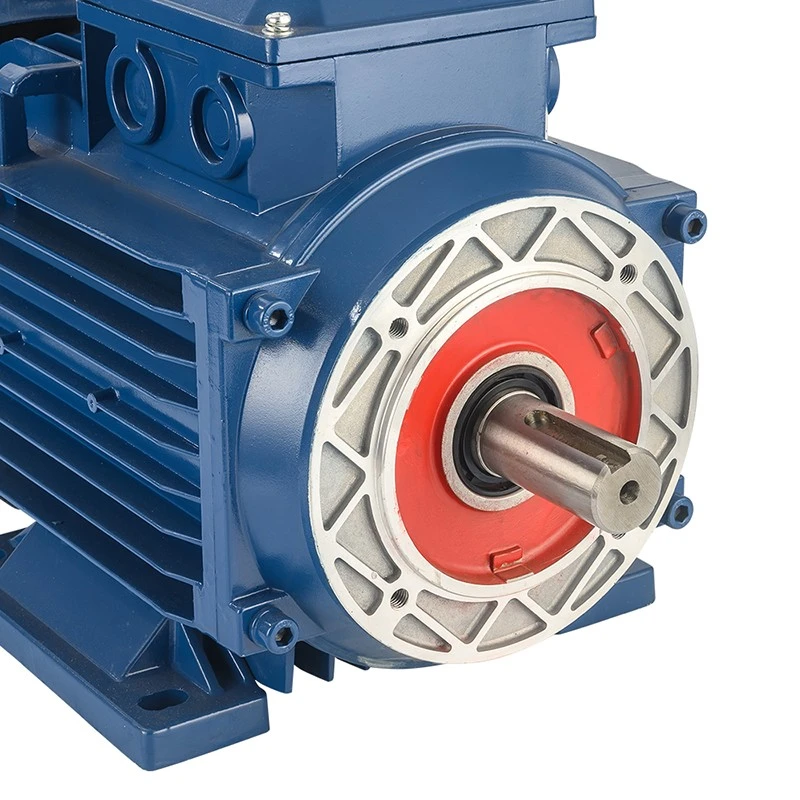
Ние предлагаме широка гама от двигатели с променлива честота YVF, за да отговорим на различни нужди на клиентите. Например нашатаИнверторен регулируем 50Hz 60Hz трифазен двигателе проектиран да работи с инвертори и може да работи на различни честоти, осигурявайки гъвкавост при управление на скоростта.
Нашите2HP 5HP 10HP 20HP Електрически двигател с променлива скоростпредлага се в различни мощности, което ви позволява да изберете правилния двигател за вашето приложение. Тези двигатели са оборудвани с усъвършенствани комуникационни интерфейси, които улесняват интегрирането им във вашата система за управление.
Освен това нашитеТрифазен асинхронен двигател с честотен контрол YVF2е високопроизводителен двигател с отлични възможности за контрол на честотата. Може да се използва в различни индустриални приложения, като конвейерни системи, вентилатори и помпи.
Заключение и призив за действие
Правилното използване на комуникационните интерфейси на YVF система за управление на двигателя с променлива честота може значително да подобри производителността и ефективността на вашите индустриални приложения. Чрез разбиране на различните комуникационни интерфейси, следвайки практическите стъпки и избирайки правилните двигателни продукти, можете да постигнете по-добър контрол и наблюдение на вашите двигатели.
Ако се интересувате от нашите двигатели с променлива честота YVF или имате някакви въпроси относно използването на комуникационните интерфейси, приветстваме ви да се свържете с нас за допълнително обсъждане и доставка. Нашият екип от експерти е готов да ви предостави професионални съвети и подкрепа.
Референции
- „Индустриални комуникационни мрежи: принципи и приложения“ от Томас Золер
- „Спецификация на протокол Modbus“ от Modbus организация
- „Спецификация CANopen“ от CiA (CAN в автоматизацията)


